Роботизированная кисть научилась ходить на своих же пальцах. Часть 1: что она умеет и насколько надёжно
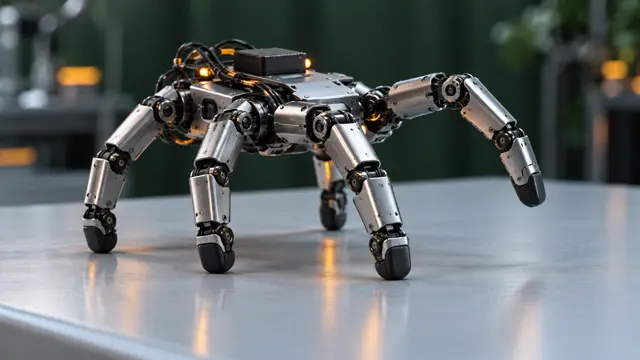
Короткий ответ: исследователи из лаборатории Soft Robotics Lab в ETH Zurich взяли серийную пятипалую роботизированную кисть, не стали менять ни её пальцы, ни встроенное управление, добавили к тыльной стороне модуль на 80 грамм с батареей, датчиком наклона и крошечным компьютером и обучили её четырём умениям: ползать на кончиках пальцев, поворачивать, вставать после падения и работать теми же пальцами с предметами. Получился робот массой 818 грамм, который двигается без проводов и без внешнего компьютера. Средняя скорость по измеренным траекториям около 9 сантиметров в секунду. Работа выложена препринтом 15 сентября 2026 года, а 8 октября о ней рассказал IEEE Spectrum. Ниже что именно она умеет, с какими числами, и чего не умеет. Про устройство самого обучения есть отдельное продолжение.
Зачем кисти ходить
Замысел авторы объясняют так. Кисть, у которой есть собственная подвижность, могла бы работать в тесных местах, не требуя, чтобы за ней следовала рука робота. Более крупный робот мог бы поставить такую кисть на опору рядом с узким проёмом; дальше она сама дошла бы до нужного органа управления или предмета, сделала бы дело и вернулась, чтобы её забрали.
Отдельного механизма для передвижения при этом не нужно: ходят те же пальцы, которыми потом берут предметы. Авторы сами сравнивают идею с персонажем Thing из «Семейки Аддамс».
Трудность тоже понятная: те же самые пальцы должны одновременно двигать тело, держать его вес и работать с окружением. Авторы отмечают это и в обзоре чужих работ: нога, которой что-то делают, перестаёт быть опорой. У их кисти весь вес тела держат как раз пальцы, поэтому каждое касание клавиши или толчок предмета нужно совмещать с удержанием равновесия.
Из чего собран этот робот
Взята серийная правая кисть WUJI, и это важная часть замысла: её пальцы и встроенное управление положением не меняли.
- Масса кисти 738 грамм. Модуль на тыльной стороне добавляет 80 грамм, итого робот весит 818 грамм.
- В модуле стоят одноплатный компьютер Raspberry Pi Zero 2 W, датчик BNO085 (он измеряет наклон и повороты) и четырёхэлементная литий-полимерная батарея. За счёт этого робот работает без проводов.
- У кисти 20 управляемых суставов, по четыре на палец.
- Управляющая программа считается прямо на этом компьютере 50 раз в секунду. Команды на ползание приходят по отдельному радиоканалу с геймпада.
Под каждую задачу своя обученная программа поведения: отдельно ползание, отдельно вставание после падения, отдельно нажатие клавиш, отдельно толкание предмета. Все они обучены в симуляторе и потом перенесены на железо.
Что она умеет: числа
Здесь важно различать, что получено на настоящем роботе, а что в симуляции. Авторы это различают, и я привожу так же.
Ползание (железо). Кисть ползала без проводов по 14 поверхностям в помещении и на улице: от гладкого пола до металлической решётки, травы и гравия. Сами авторы называют эти запуски качественной демонстрацией и показывают их в приложенном видео, то есть числа успеха по поверхностям там не приводятся.
Скорость (железо). Средняя скорость по 21 измеренной траектории составила 0,093 метра в секунду, то есть около 9 сантиметров в секунду. Повороты проверяли на мате длиной 1,3 метра, положение при этом измеряли камерой сверху.
Повороты (железо). Без команды поворота кисть уводит вправо примерно на 6 градусов в секунду, и постоянная поправка даёт почти прямое движение. В пяти опытах со сменой курса кисть выходила на заданный курс для шагов на 15 градусов в обе стороны и для правого поворота на 30 градусов. А левые повороты на 30 градусов до цели не доходили, и причина названа прямо: поправка, которая гасит увод вправо, складывается с командой левого поворота.
Вставание после падения (железо). Успешно в 21 случае из 25. При падении на сторону большого пальца 11 из 14, на сторону запястья 10 из 11. В четырёх неудачах пальцы цеплялись друг за друга, и кисть застревала.
Вставание после падения (симуляция). Кисть поднимается в 28 случаях из 32, медиана времени 6,1 секунды. В остальных четырёх определитель вертикального положения не сработал за отведённые 20 секунд.
Нажатие клавиш (железо). 29 верных нажатий из 32 последовательных команд за 72,5 секунды, без перенастройки клавиатуры между ними. Медианная задержка от команды до нажатия 0,25 секунды, наибольший наклон кисти при этом 7,7 градуса. Все три ошибки пришлись на команду «вверх», вместо которой нажималась соседняя клавиша.
Толкание предмета (железо). Кубик из пластика PLA со стороной 40 миллиметров и массой 41,4 грамма. 15 доставок на расстояния от 10 до 40 сантиметров, средняя ошибка конечного положения 17 миллиметров при разбросе от 5 до 37. Доставка засчитывалась так: попасть в круг радиусом 2 сантиметра и остаться в пределах 5 сантиметров в течение секунды.
Чего она не умеет
Это самая полезная часть, и авторы не прячут её в сноски.
- Собственной камеры у неё нет. Клавиши она нажимает без зрения: есть четыре выученных места нажатия, и перед блоком опытов человек выставляет клавиатуру по этим местам пробными нажатиями. Если клавиатуру сдвинуть, нужна ручная перенастройка.
- Толкание предмета идёт по картинке с камеры сверху. Камера внешняя, то есть за пределами её рабочей зоны задача не решается.
- Левые повороты на 30 градусов до цели не доходят по причине, описанной выше.
- Скорость невелика. 0,093 метра в секунду это около 5,6 метра в минуту.
В выводах авторы прямо называют, чего не хватает: расширить диапазон задаваемых поворотов и добавить собственное восприятие, что расширило бы места, где кисть может работать. Зрительная привязка могла бы автоматизировать выставление клавиатуры, а собственное отслеживание кисти и предмета позволило бы толкать предметы за пределами рабочей зоны верхней камеры.
Отдельно стоит помнить, что это препринт: работа выложена авторами 15 сентября 2026 года, и на странице arXiv нет сведений о том, что она прошла рецензирование в журнале.
Что тут интересно за пределами робототехники
Две вещи, которые стоит забрать себе, даже если роботы вам ни к чему.
Первая: часть робота может быть роботом. Привычная схема это тело, на котором висят руки. Здесь вместо этого одна часть берёт на себя обе роли, и отдельный механизм для передвижения не нужен. Это другой способ думать про устройство машины: не «что добавить», а «что уже есть и может работать иначе».
Вторая: железо не меняли. Взяли серийную кисть с её пальцами и её встроенным управлением и получили новое поведение за счёт обучения. Это другая постановка задачи: не «сконструировать новое устройство», а «иначе управлять имеющимся».
Если вы примеряете такую разработку к своей задаче, порядок простой. Сначала посмотрите приложенное авторами видео и сверьте с числами из препринта: демонстрация на четырнадцати поверхностях и измеренные опыты это разные вещи. Потом сверьте свои условия с четырьмя ограничениями выше: нужна ли вам работа без внешней камеры, нужна ли скорость выше 5,6 метра в минуту, допустимы ли четыре неудачных вставания из двадцати пяти. Если хотя бы одно не проходит, сравнивайте доступные решения по тем же четырём меркам: скорость перемещения, нужна ли внешняя камера, с какой точностью решается ваша задача и какую долю неудач вы готовы терпеть. Выигрывает то, что проходит по всем четырём, а к этой разработке можно вернуться, когда авторы закроют названные ими же направления.
Как собирают записи реальных действий человека, на которых учат роботов, я разбирал в статье как собирают данные для обучения роботов. Про научный набор записей движений человека есть другой разбор: набор HiPHI.
Итог
Исследователи ETH Zurich показали, что серийная роботизированная кисть может стать самостоятельным роботом: 818 грамм вместе с батареей и компьютером, ползание на кончиках пальцев по 14 поверхностям, вставание после падения в 21 случае из 25, 29 верных нажатий клавиш из 32 и 15 доставок кубика к цели со средней ошибкой 17 миллиметров. Пальцы при этом работают и ногами, и руками, а конструкцию кисти не меняли. Ограничения тоже названы честно: нет собственного зрения, толкание идёт по внешней камере, левые повороты на 30 градусов не доходят до цели, скорость около 9 сантиметров в секунду.
Как именно её этому научили и как устроена награда при обучении, разбираю в продолжении: Часть 2: как её научили ходить.
Я занимаюсь ИИ-агентами и автоматизацией. Если хотите посмотреть мои проекты или обсудить свою задачу, загляните в портфолио.
Источники
- Amirhossein Kazemipour, Hehui Zheng, Robert Katzschmann. Fingers as Legs: Learning Self-Supported Locomotion and Manipulation with an Anthropomorphic Hand. Препринт, arXiv:2609.17172, подан 15.09.2026. https://arxiv.org/abs/2609.17172
- IEEE Spectrum, 08.10.2026: This Disembodied Hand Is All the Robot You Need (Edd Gent). https://spectrum.ieee.org/walking-robotic-hand