Робот толщиной с бумагу плывёт на живых мышечных клетках: как инженеры MIT заставили его слушаться света
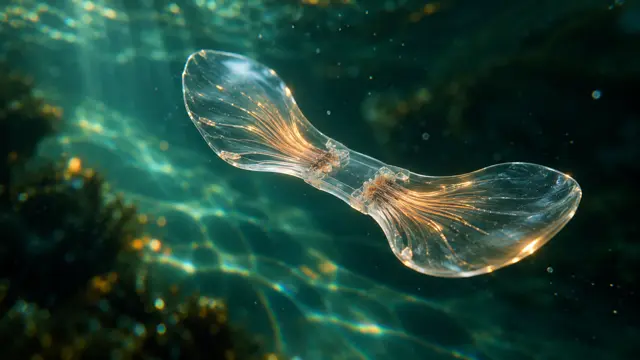
Короткий ответ: по материалу MIT News, инженеры Массачусетского технологического института под руководством доцента Риту Раман сделали робота-пловца толщиной с лист бумаги. Его «скелет» размером с пластинку жевательной резинки сделан из геля, а два «плавника» покрыты слоем живых мышечных клеток тоньше человеческого волоса, генетически изменённых так, чтобы сокращаться от вспышек света. Светом на тот или иной плавник управляют направлением и скоростью: робот показал, что может плыть и поворачивать через простой водный лабиринт. Это первый настолько тонкий, плоский робот на мышечной тяге, способный передвигаться, а результат это часть более общей работы лаборатории по созданию «биогибридных» роботов на основе живой ткани.
Как устроен робот и что показал опыт
Когда исследователи направляют свет на один плавник, мышцы на его поверхности сокращаются в ответ, и весь плавник взмахивает с силой, достаточной, чтобы тянуть робота через воду. Вспышками света на тот или иной плавник в разные моменты можно управлять направлением и скоростью плавания. На максимуме робот проплывает около четырёх длин своего тела за минуту: по словам MIT News, это «скорость улитки» по сравнению с олимпийскими пловцами, которые покрывают до 65 длин тела в минуту, но сопоставимо со скоростью более неторопливых пловцов вроде акулы вида cow shark (точного устоявшегося русского названия у этого вида нет, дословно «коровья акула»), которая держит примерно такой же темп. Риту Раман прокомментировала: «Чтобы двигаться в воде, а не в воздухе, нужно гораздо больше силы. Этот робот довольно силён для своего размера».
По словам Раман, нынешние биогибридные роботы, которые делают в её лаборатории и в других группах, обычно собирают из громоздких трёхмерных кусков выращенной в лаборатории мышечной ткани, для изготовления которых нужны миллионы клеток. Более тонкая и лёгкая конструкция вроде этого робота, по её словам, может оказаться дешевле в изготовлении и двигаться эффективнее. Раман связывает с такими роботами и более дальний прицел: по её словам, роботы на основе живой мышечной ткани однажды смогут выполнять деликатную работу вроде исследования сред, слишком хрупких или непредсказуемых для обычного оборудования, потому что живая ткань мягкая, реагирует на окружение и способна к самовосстановлению. Это предположение исследователей о будущем применении, а не описание уже работающей технологии.
Как команда подбирала материал, чтобы мышцы работали сильнее
Год назад та же группа Раман уже делала похожий диск искусственной мышечной ткани по образцу радужки глаза: мышечные клетки, нанесённые на гель с узором из бороздок, при свете двигались так, что диск растягивался и сжимался, как радужка расширяет и сужает зрачок. Это было первой демонстрацией того, что мышечные клетки можно вырастить тонким слоем в сложном узоре с управляемым движением в разных направлениях, но, по словам Раман, сами движения были крошечными, около 100 микрон: «С точки зрения робототехники их движения были незначительными».
В новой работе команда стремилась добиться от мышц заметно большей силы, достаточной, чтобы двигать робота-пловца. Ключевым оказалась не сама мышечная клетка, а «скелет», на котором она растёт. В прежней конструкции клетки растили на фибрине, очень мягком геле, который, как поняли в команде, быстро сморщивается под силой, которую создают мышцы. Поэтому исследователи настраивали три свойства геля: состав, жёсткость и форму бороздок, выдавленных в его поверхности. Они перепробовали несколько форм бороздок и выяснили, что на гелях с квадратными бороздками мышечные клетки выстраиваются ровнее, чем на изогнутых, а более ровно выстроенные клетки обычно срастаются в волокна и образуют более прочную, слаженно работающую ткань. Вместо фибрина команда взяла метакрилат желатина (GelMA), материал, который часто используют в тканевой инженерии, и перепробовала несколько его составов разной жёсткости: клетки росли ровнее и создавали больше силы именно на более жёстких гелях. Отдельно подобрали и толщину: плёнка GelMA толщиной полмиллиметра хорошо поддерживала один слой мышечных клеток и была достаточно лёгкой, чтобы клетки не отслаивались от геля при сокращении. В финале команда «тренировала» мышцы повторяющимися вспышками света, чтобы их укрепить.
С подобранными материалом и клетками команда собрала тонкого двуплавникового робота: гель с квадратными бороздками с обеих сторон, покрытый мышечными клетками, которые срослись в волокна и образовали прочную, выровненную ткань. По словам Раман, робота можно представить как две независимые мышцы: если светить только на одну, двигается только она, если на обе, взмахивают обе. Робота погрузили в большую чашку Петри с водой, над ним вручную водили источником света, и он следовал за светом, проходя через лабиринт, который команда поместила в чашку.
Что дальше
Нынешняя форма робота, по словам MIT News, довольно простая: исследователи сначала хотели показать, что он вообще способен развить достаточно силы, чтобы плыть. Следующая цель, по словам Раман, оптимизировать форму тела для более быстрого плавания. Но даже на нынешней медленной скорости она допускает применение такого пловца для экологического мониторинга в водной среде. Исследование частично поддержано Управлением военно-морских исследований США; источник описывает это как указание на один из источников финансирования, а не как военное применение самого робота.
Когда это вас не касается
Если биоинженерия и мягкая робототехника вам не близки, в этой новости нет совета для бизнеса или технологий, это чисто научная история. Проверить её самостоятельно можно по первоисточнику MIT News (ссылка в «Источниках»): там описан сам опыт, и это и есть показанный результат. Робота погрузили в чашку Петри с водой и вручную водили над ним источником света, который вёл его через лабиринт. Это стоит отличать от слов Раман о будущем применении таких роботов для экологического мониторинга: это предположение исследователей о перспективе, а не то, что уже показал опыт.
Итог
Инженеры MIT сделали робота-пловца толщиной с бумагу, который движется за счёт живых мышечных клеток, реагирующих на вспышки света, и показал, что может пройти через простой водный лабиринт. Ключевым оказался не сам выбор клеток, а материал и форма «скелета», на котором эти клетки растут: более жёсткий гель с квадратными бороздками позволил клеткам выстроиться ровнее и создать больше силы. Скорость пока невелика, около четырёх длин тела в минуту, а исследователи называют текущую форму робота довольно простой: следующая цель, ускорить плавание.
Веду портфолио проектов по ИИ-агентам и автоматизации для бизнеса: посмотреть примеры или написать напрямую про свою задачу.
Источники
- Jennifer Chu. Powered by muscle cells, paper-thin robot swims through watery maze. MIT News, 29.09.2026. https://news.mit.edu/2026/powered-by-muscle-cells-paper-thin-robot-swims-through-watery-maze-0929